
アント、ロボット触覚センサー3種を統合するAIを公開
アント・グループの身体性AI部門ロビアントは11月9日、ピエゾ抵抗式・磁気式・視触覚式センサーのデータを一つの表現にまとめるオープンな触覚基盤モデル「LingBot-Touch」を公開した。触覚記録4983時間で事前学習し、最小エンコーダーのパラメーターは546万個。2種類のロボットハンドで実機26課題を試した。
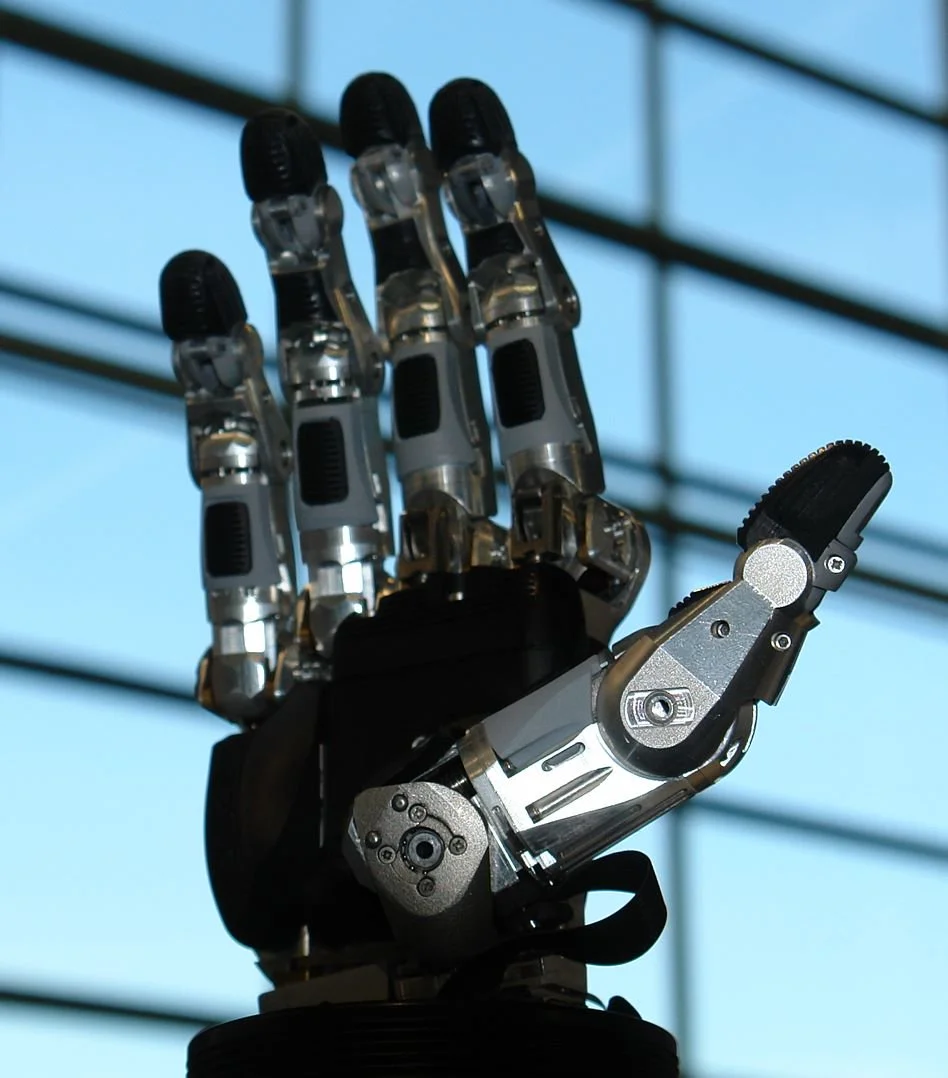
中国アント・グループで身体性AI(エンボディドAI)を手がけるロビアント(Robbyant)は11月9日、ロボット向けの触覚基盤モデル「LingBot-Touch」を公開した。方式の異なる3種類の触覚センサーのデータを一つの表現にまとめるモデルで、得られる「触覚トークン」を既存のロボット制御ポリシーに差し込むだけで器用な手先操作を改善できるという。コードと2種類のモデルはApache 2.0ライセンスで公開された。
ポイント
- ピエゾ抵抗式・磁気式・視触覚式センサーのデータを、センサーごとに別々に学習せず一つの潜在空間で扱う。
- 事前学習データは触覚記録4983時間、46万4431エピソード、約13億3000万フレームに上る。
- 最小のエンコーダーはパラメーター546万個。学習時に見ていない触覚センサーにも転用できると開発陣は説明する。結果はいずれも開発陣自身の数値だ。
LingBot-Touchとは
ロボット用の触覚センサーは方式がばらばらである。ピエゾ抵抗式パッドは押す力を、磁気式スキンは3軸の力を測り、視触覚式センサーは柔らかい表面のへこみをカメラで捉えて接触を推定する。論文の著者らは、各センサーに「代えがたい強みと固有の弱点」があると記す。そのため触覚データはセンサーごとに分断されてきた。
LingBot-Touchでは、センサー別のトークナイザーが共通の「ハプティック・トランスフォーマー」に信号を渡す。生の信号を当てるのではなく、隠した触覚区間を潜在空間で予測するJEPA方式で学習した。指先ごとに異なるセンサー配置は共通の座標系に変換して処理する。
触覚データ4983時間と実験の中身
ロビアントのプロジェクトページによると、事前学習データは触覚グローブとロボットハンドから集めた。内訳はピエゾ抵抗式2197時間(8万6906エピソード)、視触覚式1650時間(8万2654)、磁気式1136時間(29万4871)である。
| センサー方式 | 時間 | エピソード |
|---|---|---|
| ピエゾ抵抗式 | 2,197 | 86,906 |
| 視触覚式 | 1,650 | 82,654 |
| 磁気式 | 1,136 | 294,871 |
| 合計 | 4,983 | 464,431 |
実機実験では、拡散ポリシー、視覚・言語・行動(VLA)モデルのπ0.5、ロビアント自身のLingBot-VLAの3種に、固定したLingBot-Touchの特徴量を加えた。シャルパ・ウェーブ(Sharpa Wave)とエックスハンド(XHand)のロボットハンドで26課題を各20回試し、元のモデル、生の触覚入力を追加した場合、LingBot-Touchを追加した場合を比べた。
デモには、鍵を錠に差し込む、力加減で歯磨き粉を出す、ジッパー付き袋を閉じるといった作業が含まれる。シミュレーション上の強化学習12課題では、触覚なし、触覚CNNと比較した。事前学習データを5000時間近くまで増やす間、実機での成功率は上がり続けたとしている。ただし、AI Newswayは論文PDFの全文を開けず、課題別の成功率は確認できていない。
アント・グループのロボットAI戦略
ロビアントは今年1月、ロボットの「汎用の頭脳」をうたうLingBot-VLAをオープンソース化した。米AIインサイダーによると、同モデルは双腕ロボット9構成で集めた2万時間以上の実データで事前学習された。LingBot-Touchはそこに触覚を加える位置づけである。
今後の焦点
GitHubのリポジトリには推論用の固定エンコーダーしかなく、学習コードは含まれない。重みはHugging FaceとModelScopeで配布され、取得にはモデルリポジトリへのアクセス権を持つアカウントが必要だと案内されている。外部の研究者による再現結果はまだ出ていない。
よくある質問
カメラ画像をそのまま入力するのか。
そうではない。モデルカードによると、視触覚式センサーではRGBの生画像ではなく、変形や強度を数値化した値を入力する。
GPUなしでも動くのか。
リポジトリの実行例はCPUで推論する設定で、エヌビディアのGPUに切り替えるオプションもある。
参考資料
- Learning Heterogeneous Tactile Representation for General Dexterous Manipulation — arXiv(2026年11月9日)
- LingBot-Touch Tactile Foundation Model — Robbyant(2026年11月)
- Robbyant/lingbot-touch — GitHub(2026年11月)
- Robbyant Open-Sources LingBot-VLA as a "Universal Brain" for Robots — AI Insider(2026年1月28日)

コメント 0
現在コメントの投稿は無効になっています。