
エヌビディアGR00T 2、実演5回でロボット成功率95%
エヌビディアは11月9日、CoRLでロボット向けのオープンなワールドアクションモデルGR00T 2を発表した。未経験の50タスクで、実演なし40%、実演1回71%、5回95%の平均成功率を示したとしている。Isaac Lab 3.0とベンチマークDexBench・VABARもあわせて公開した。
エヌビディアは11月9日(現地時間)、米テキサス州オースティンで開かれたロボット学習の国際会議CoRLで、ロボット向けのオープンな「ワールドアクションモデル」GR00T 2を発表した。人が作業する映像を大量に学習したモデルで、ロボットが一度も練習していない50タスクで、1タスクあたり実演1回で平均成功率71%、5回で95%に達したと同社は説明している。
ポイント
- GR00T 2は将来の映像とロボットの動作を同時に予測する。ロボットの遠隔操作データだけでなく、人の映像からも物理の振る舞いを学べる。
- 未経験の50タスクの成功率は、実演なしの40%から実演1回で71%、5回で95%に上がった。各タスクの調整はRTX 5090 1枚で30分である。
- 同時公開のIsaac Lab 3.0は、精密操作のベンチマークで2.3版比最大2.5倍の学習スループットを示した。数値はいずれもエヌビディアの発表による。
エヌビディアGR00T 2とは何か
GR00T 2は同社のワールドモデル「Cosmos」を土台とする。1つの拡散トランスフォーマーが直近のカメラ映像、指示文、ロボットの状態を読み取り、この先数瞬間の映像とモーター指令のまとまりを一緒に生成する仕組みだ。
エヌビディアGEAR研究室のプロジェクトページによると、事前学習には人が働く一人称視点の映像40万2730時間、手持ちグリッパーで2897タスクを実演した1万184時間、ロボットの遠隔操作2万3500時間を用いた。このうち人の映像10万時間は「Human-1M-100K」としてHugging Faceで公開されている。
実演1回で71%、5回で95% GR00T 2の性能
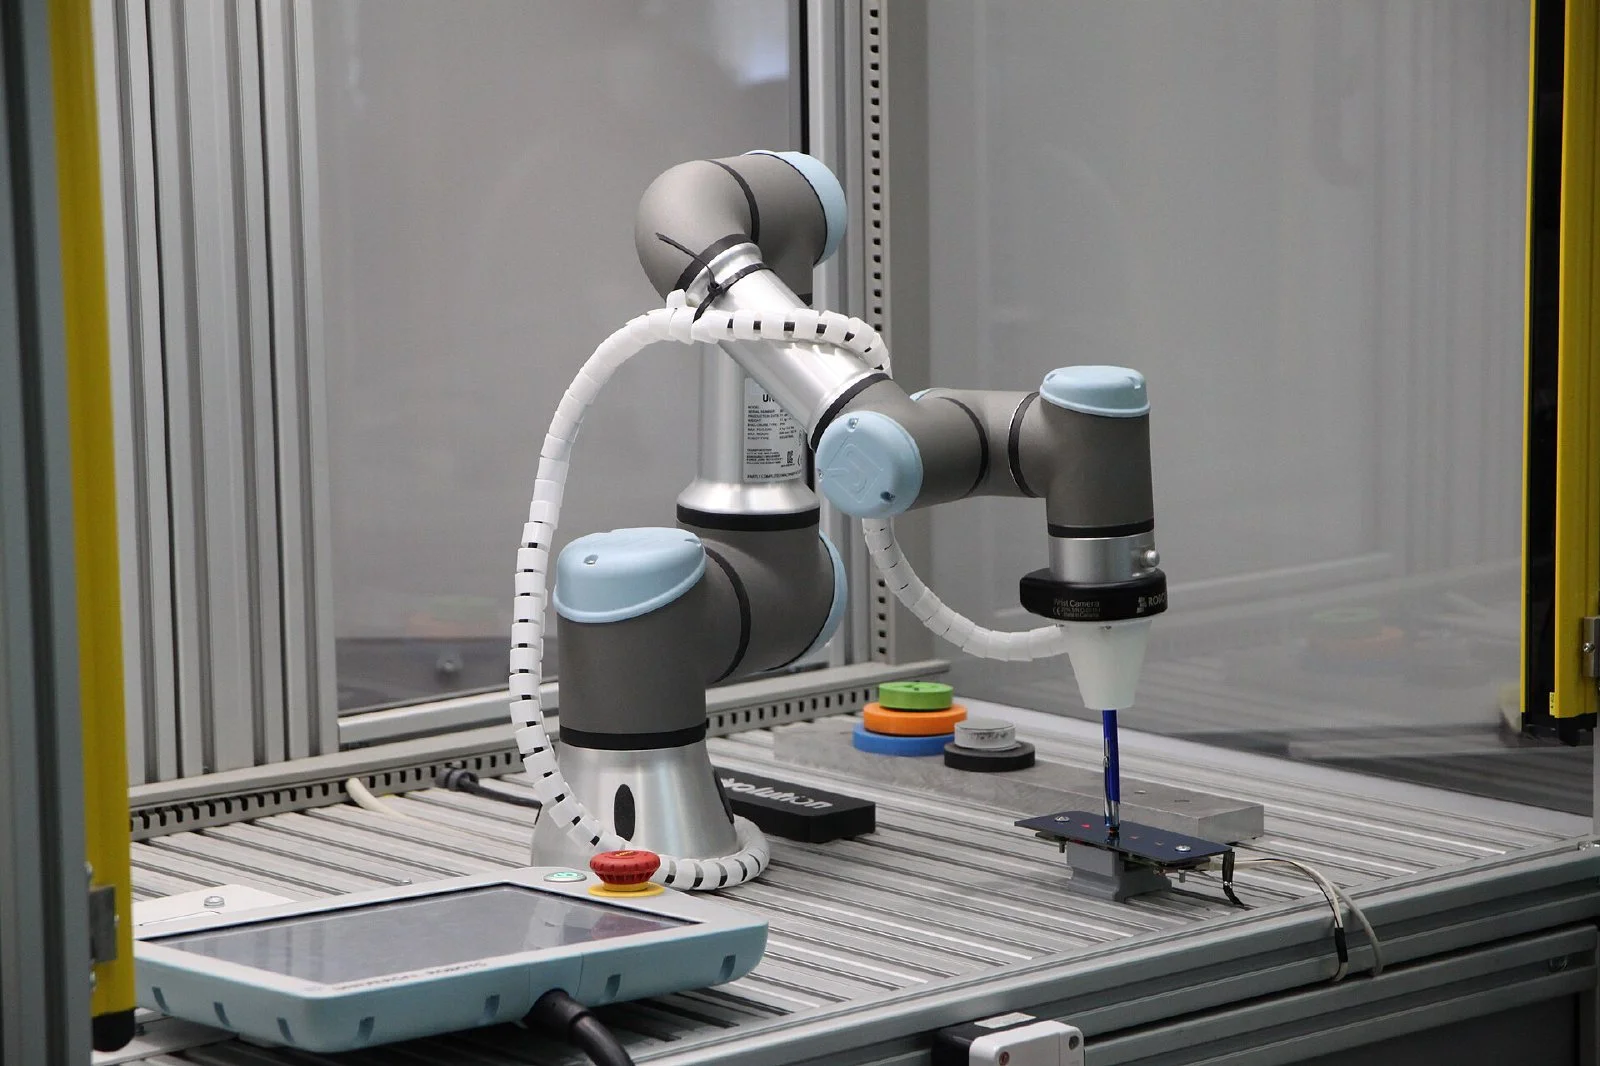
代表的な試験は、Sharpa製の手を備えた双腕ロボットで行った。50タスクは人の映像や他のロボットのデータにだけ含まれ、このロボット自身のデータにはないものである。実演なしでも試行の40%が成功し、50タスク中40タスクは少なくとも1回こなした。1タスク3分足らずの実演5回を与えると平均成功率は95%となり、37タスクは全試行で成功した。
推論エージェントがAPI経由でGR00T 2を呼び出す方式では、おもちゃの飛行機、トラクター、ホットウィールの車の組み立てに300回中292回成功した。20億パラメータの軽量版「GR00T 2 Turbo」は、ユニツリーのヒューマノイドG1に内蔵されたJetson Thor上で、1回の予測を124ミリ秒でこなす。
Isaac Lab 3.0と新たなロボット評価指標
エヌビディアはCoRLに合わせた発表で、オープンソースのロボット学習フレームワークIsaac Lab 3.0も公開した。物理エンジン「Newton」との連携を強めた。あわせてオープンなベンチマーク2種も示した。RLWRLDと作ったDexBenchは4場面15タスク、カリフォルニア大学バークレー校(UCバークレー)と作ったVABARは6つの産業タスクで構成される。同社によると、フォックスコンはサーバー製造の自動化にGR00T 2を適用し、シーメンスも評価を進めている。
背景:ロボット学習のデータ不足
UCバークレーのロボット工学者ケン・ゴールドバーグ教授は、ロボット学習データの不足を「10万年分のデータギャップ」と表現したことがある。GR00T 2が人の映像でこの穴を埋めようとするのに対し、同じ会議で発表された同教授の「エージェンティック・ロボティクス」は、AIエージェントがシミュレーション上でロボットのプログラムを書き、試し、直す手法だ。同教授はバークレー・ニュースに「エージェンティック・ロボティクスはロボットの制御方法の根本的な転換だ」と語った。
今後の展望
エヌビディア自身も限界を記している。視覚的な指示を与えても、ロボット「Dexter」が長いゴミ分別作業を最後までやり遂げることはまれだった。外部による再現はまだなく、GR00T 2の重み公開の日程も示されていない。DexBenchとVABARの順位表が、最初の外部比較の材料となりそうだ。
よくある質問
ワールドアクションモデルとは何か。
場面がどう変わるかと、ロボットがとるべき動作を一緒に予測するロボット向けモデルである。GR00T 2は動作だけでなく、将来の映像とモーター指令を同時に生成する。
ロボットの実演なしでも作業を覚えられるのか。
一部は可能だ。エヌビディアによると、5本指の手を2つ持つロボットが人の実演だけを見て、実験用の漏斗にろ紙をセットする作業に65%の確率で成功した。
参考資料
- GR00T 2: Scaling Robot Foundation Models for Generalization, Dexterity, and Adaptation — NVIDIA GEAR(2026年11月)
- Practice Makes Precise: At CoRL, NVIDIA and Partners Reveal How Robots Rehearse Delicate Work in Simulation — NVIDIAブログ(2026年11月9日)
- Recent advances in AI are creating a 'paradigm shift' for robotics — Berkeley News(2026年11月9日)

コメント 0
現在コメントの投稿は無効になっています。